具身智能
当前共 45 条相关资讯
MIT 新系统让机器人识别并纠正记忆中的错误
MIT 提出 UQ-DAAAM,量化机器人记忆不确定性并自动纠错

老牌便利店机器人售货失败:实验室训练上万次,货架前仍摔瓶子
实验室里练了上万次的便利店机器人,一到真实货架前就翻车
MIT 团队推出 LLM 选举观察站,实时监测 AI 聊天机器人如何回答 2026 中期选举问题
MIT 团队建实时面板,监测聊天机器人的选举回答
从学习人类到学习机器人同伴:清华联合无问芯穹、智元提出具身智能规模化落地新路径
清华联合无问芯穹、智元,让机器人互相当老师学技能

你的机器人安全功能本身有效——可如果输入在说谎呢?
VicOne 实验室演示伪造视觉、音频和总线消息如何让机器人做出危险动作
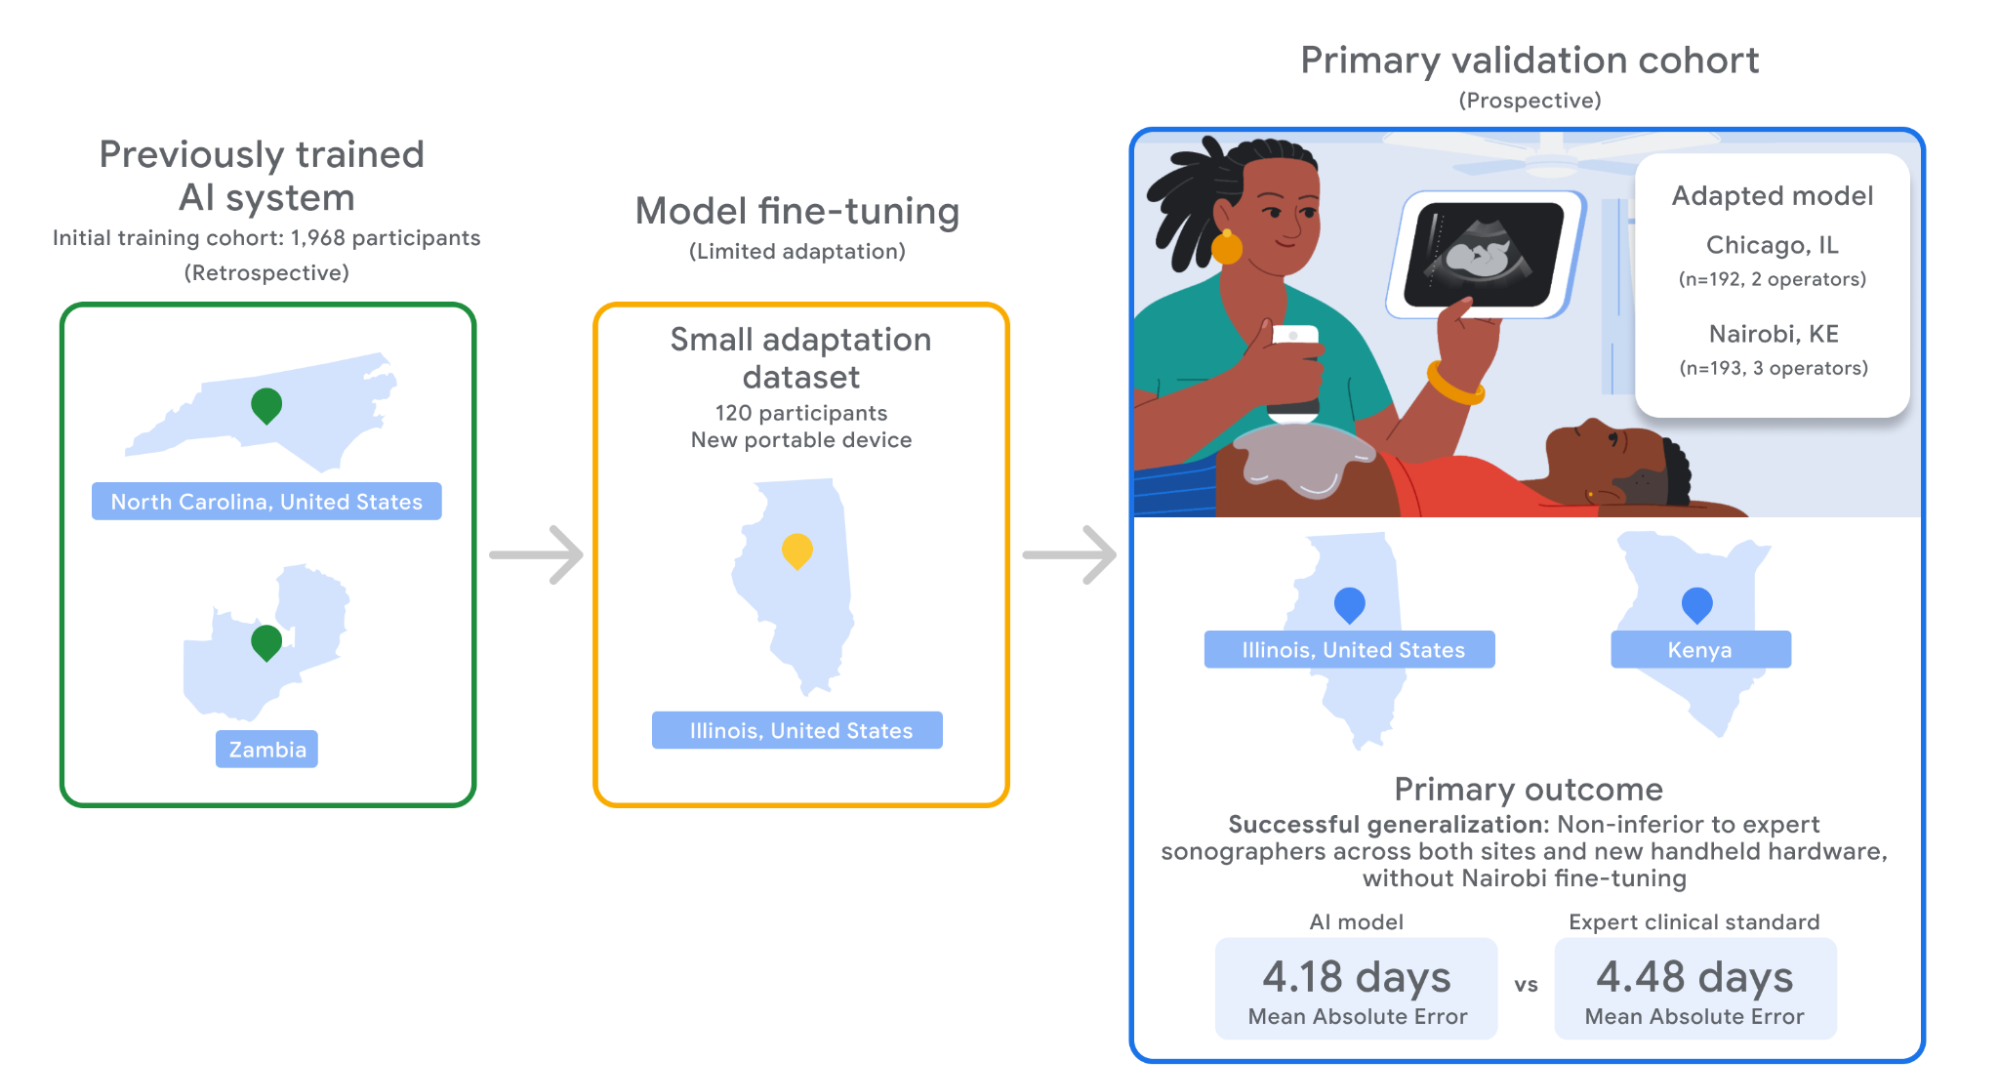
谷歌研究:AI 辅助盲扫超声,让基层非专业操作者获得专家级孕龄评估
前瞻性多中心研究验证 AI 盲扫超声孕龄评估可泛化落地
首届全球具身智能应用创新挑战赛暨2026中国机器人大赛闭幕
首届全球具身智能应用创新挑战赛落幕

将 AI 智能体扎根于生物现实:构建自主湿实验室的基石
谷歌研究用 VERID 框架让 AI 智能体安全操作湿实验室

前英伟达机器人负责人转投风投:机器人仍处“乐高时代”,尚未迎来ChatGPT时刻
前英伟达机器人产品营销负责人称机器人仍处拼装积木阶段
中国机器人羽毛球连打1452拍,创吉尼斯世界纪录,波士顿动力大佬被硬控
国产机器人羽毛球连续对打1452拍并获吉尼斯纪录,背后是通用物理运动平台
Google DeepMind 发布机器人模型 Gemini 4 Argon
谷歌发布机器人模型 Gemini 4 Argon,ERQA 基准纯推理得分 87%。
诺亦腾机器人白皮书:面向人形机器人的自适应运动规划与跟踪
白皮书讲解如何解耦运动规划与跟踪,让人形机器人保留专业运动风格。
华为 AI 靠 RSI 通关 25 款游戏,操作次数比人类少 56%
华为 AI 用 RSI 通关 25 款游戏,操作次数比人类少 56%
灵巧操作头号玩家:Sharpa 把指尖「触觉」进化到全面「体感」
Sharpa 把指尖触觉扩展为全身「体感」,回应机器人如何真正商用
清华系具身模型登顶全球第一:不靠外挂与额外数据,突围 GPT-6 与英伟达
清华系星动纪元具身模型登顶全球榜单,靠训练范式解耦取胜

机器人领域的 AI 突破,短期内不会改变你的生活
人形机器人热度高涨,研究者却质疑其落地时间表。
HiPHI:面向高精度人体运动与物体交互的大规模基准数据集
Noitom 发布动捕数据集白皮书,瞄准人形机器人学习的数据缺口
成立一年完成5轮融资,诺因智能再获数亿元,累计超10亿元
家庭机器人公司诺因智能一年内完成5轮融资,累计超10亿元
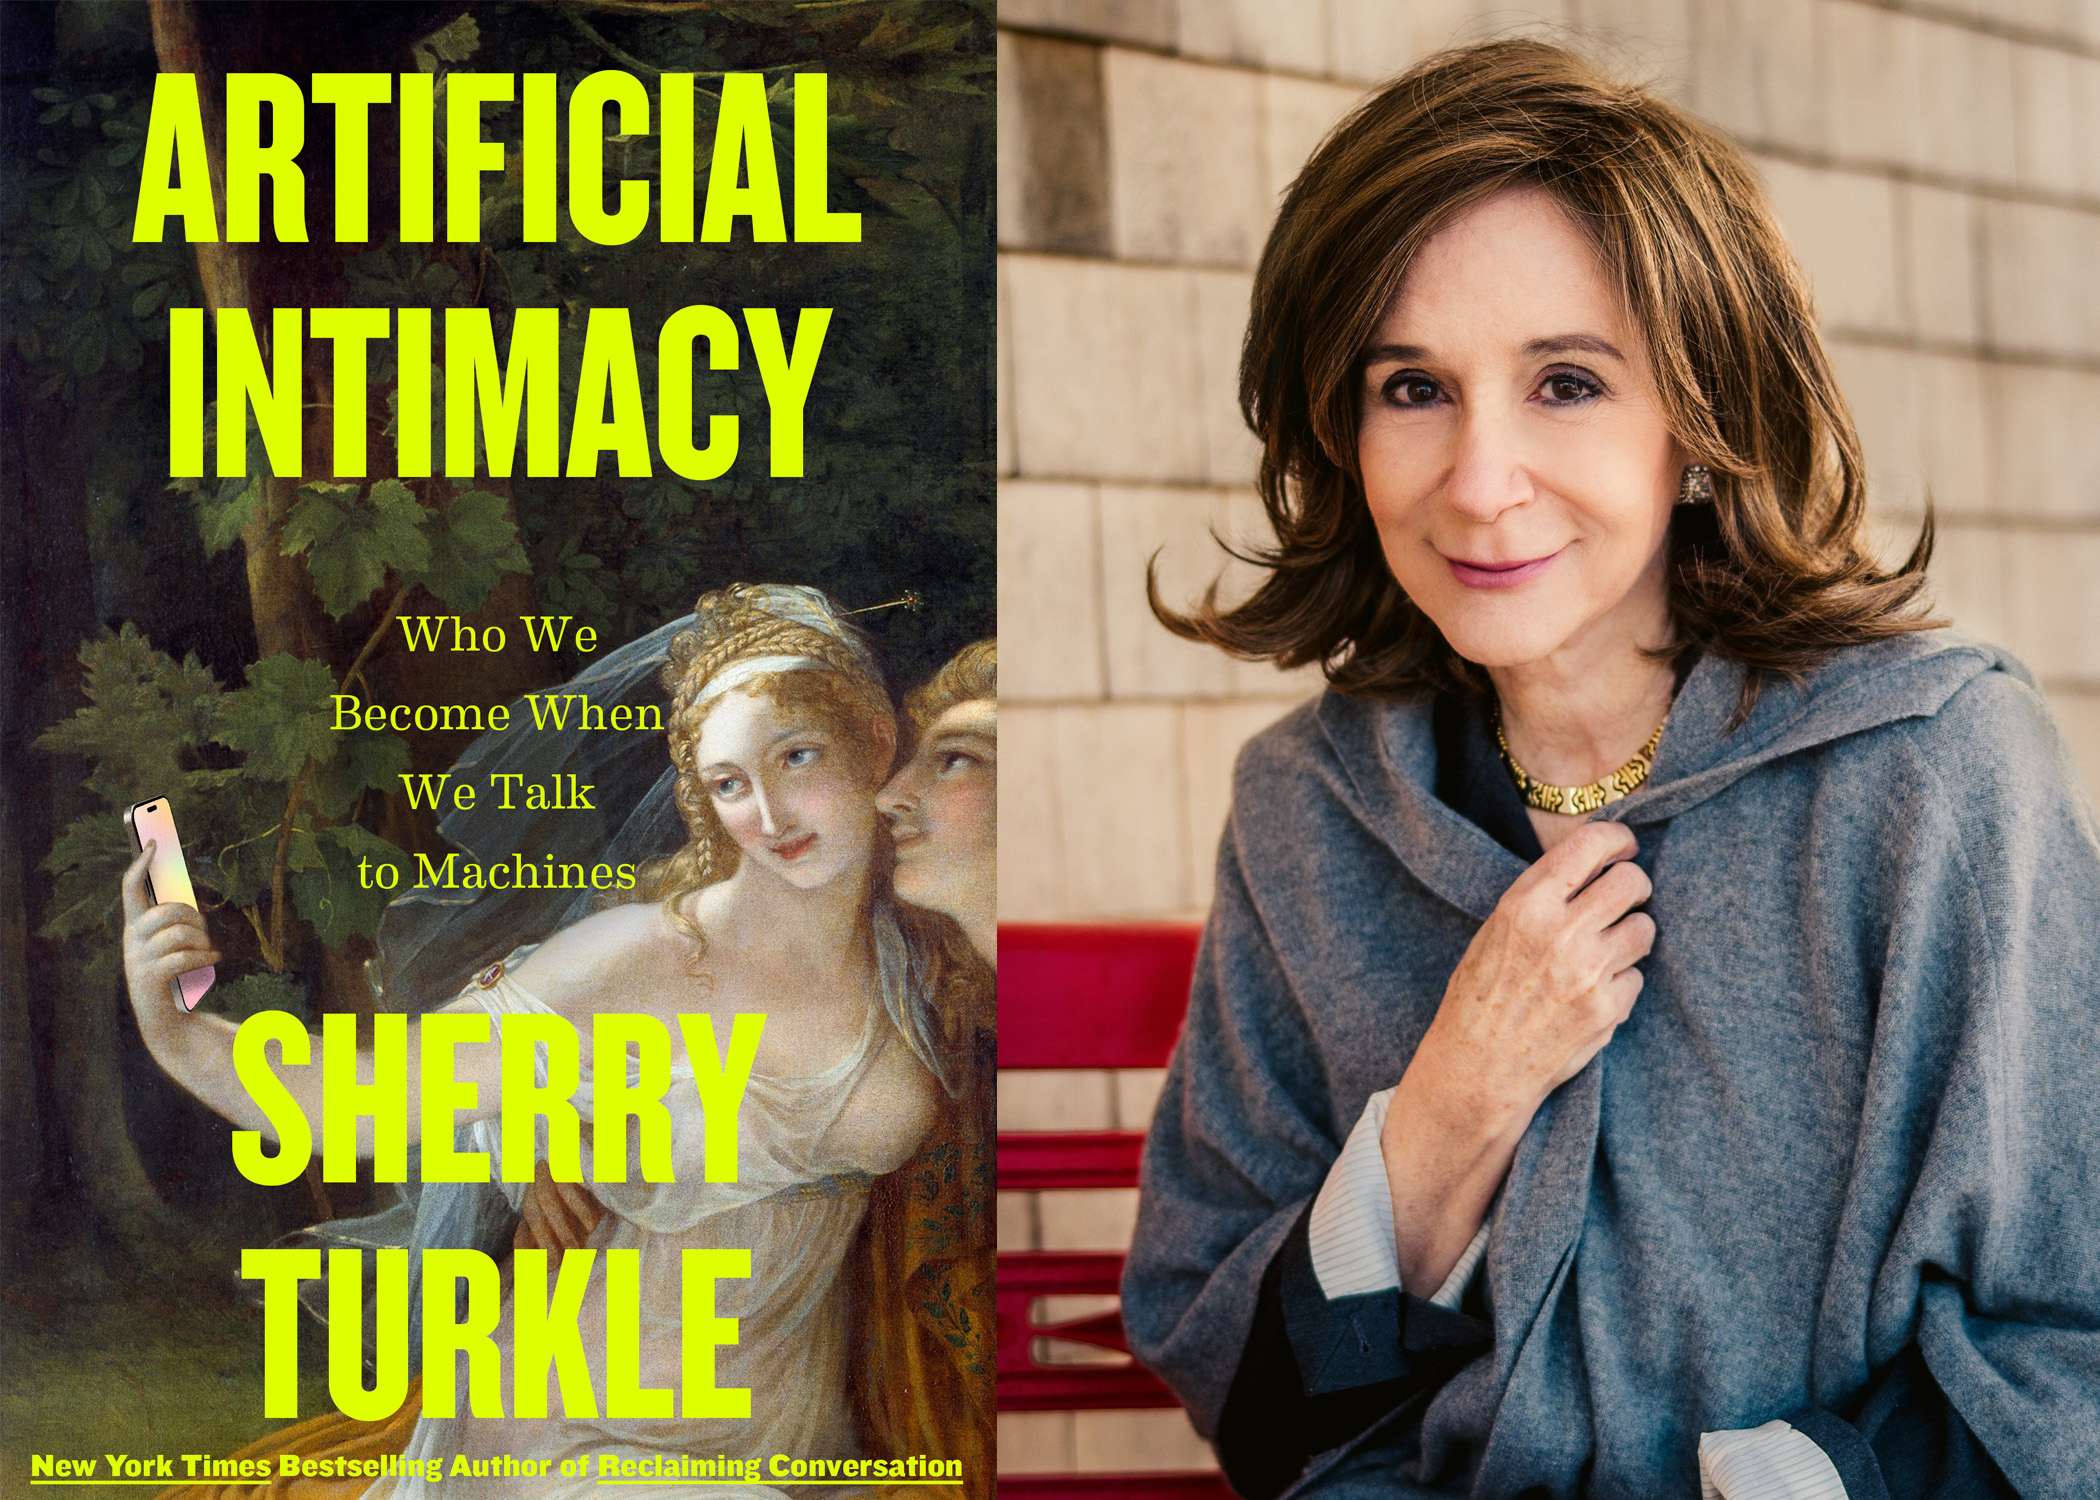
MIT 教授新书《人工亲密》:与机器交谈时,我们变成了谁
MIT 学者 Turkle 新书警示:聊天机器人给的是假装共情

机器人学家的一天:专访 Hello Robot 联合创始人 Charlie Kemp
Hello Robot 联创 Kemp 谈辅助机器人 Stretch 与设计理念

AI 的下一次进化:从玩家的「菜鸡」游戏操作中学习
英国初创公司将游戏操作转化为具身智能训练数据
Anthropic 开放「模型硬件标准」MHS 研究预览,让 AI 智能体安全操作实验室设备
Anthropic 开放 MHS 研究预览,让智能体操作实验室与产线硬件
如何使用 NVIDIA Warp 与 MJWarp 加速机器人仿真与学习工作流
NVIDIA 官方教程:把 MuJoCo 机器人仿真迁到 GPU,扩展到 2048 个并行环境

微软研究院:将物理 AI 推理从机器人本体卸载到边缘与云端
微软研究院主张把机器人推理卸载到边缘与云端
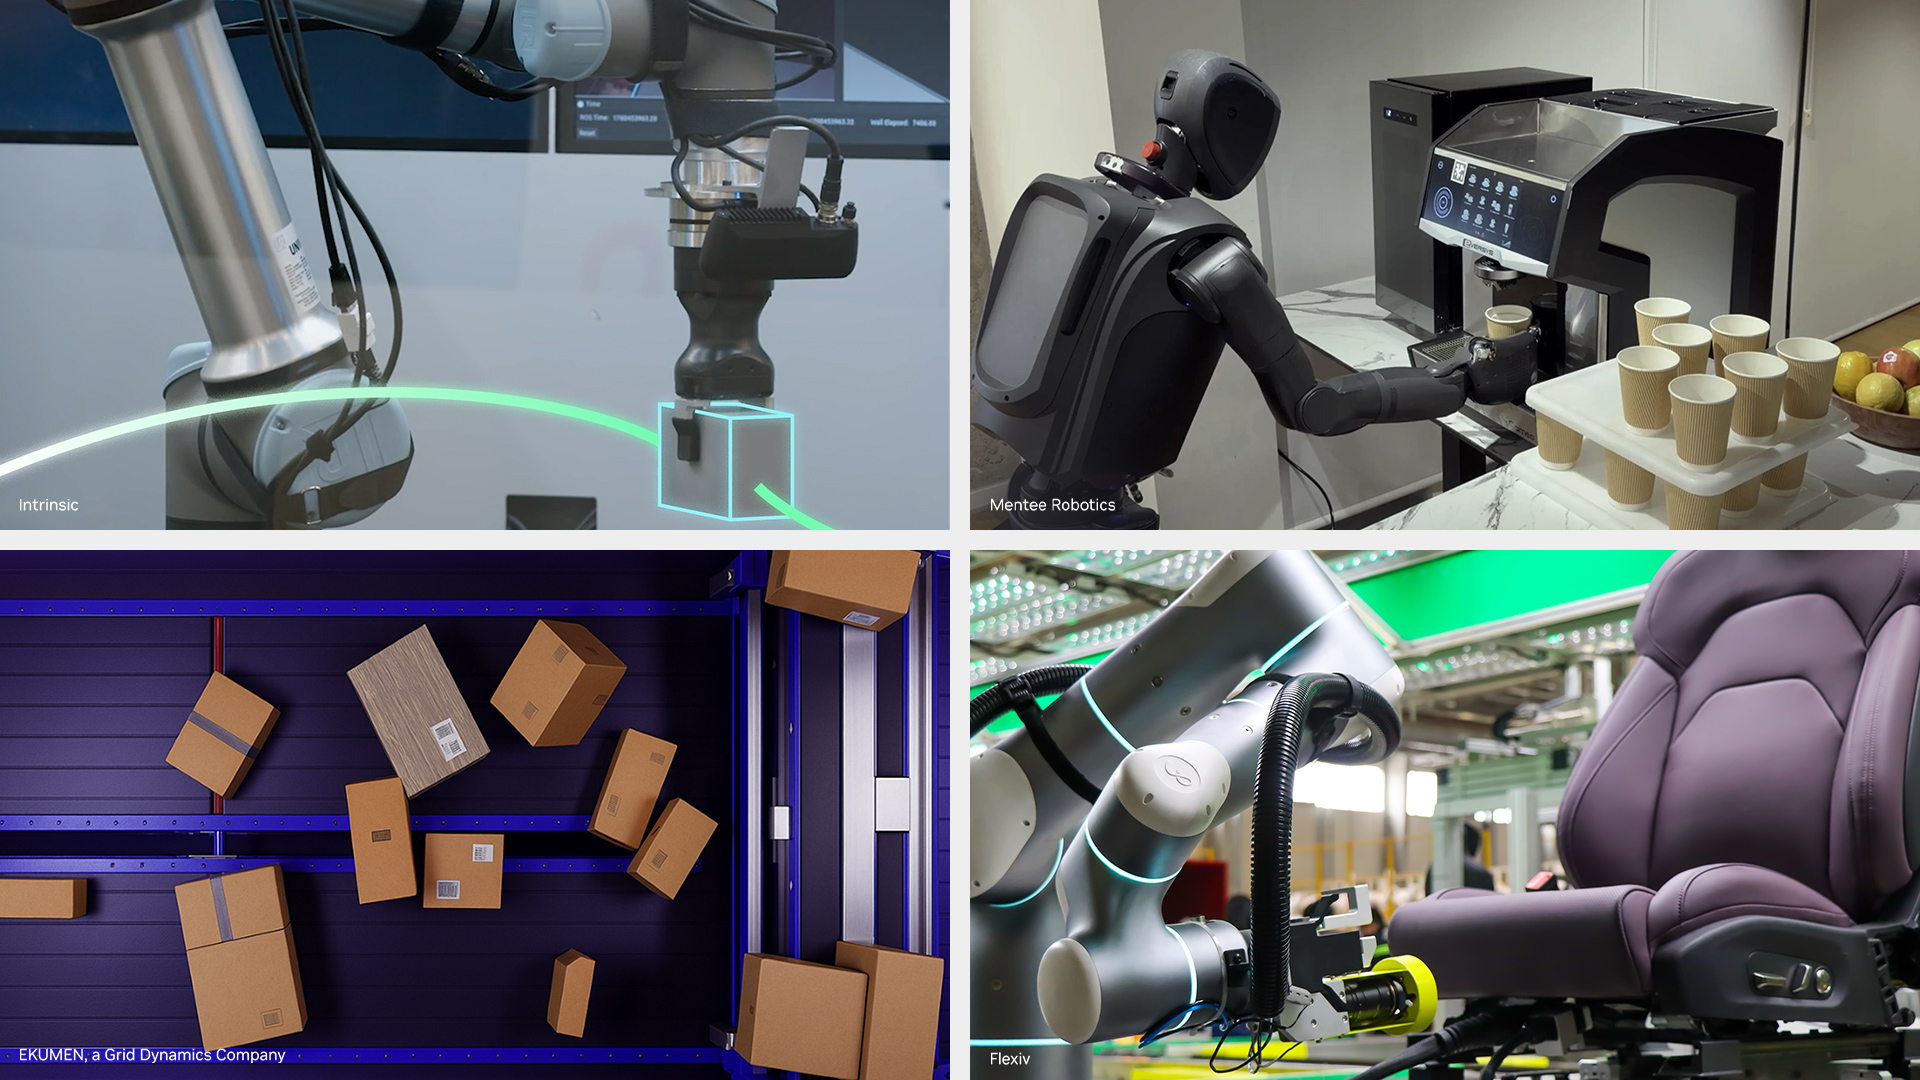
英伟达发布 Isaac ROS 5.0,推动智能体化开源机器人开发
英伟达 Isaac ROS 5.0 发布,引入智能体工作流与新平台支持
共生知行发布人形机器人赛车Demo:以卡丁车测试双足机器人的“全身智能”
共生知行发布人形机器人赛车Demo,用卡丁车测试全身智能。
人形机器人开始打国球了!两台机器人完整打完11分制比赛
中国团队展示两台人形机器人自主完成乒乓球对打,不依赖遥控或人工喂球。
德塔智能与舞肌科技达成战略合作,联合规范全身协同灵巧操作数据采集
德塔智能与舞肌科技合作,规范全身协同灵巧操作数据采集。
人形之外,擎羽把“身体”变成具身智能的新变量
具身智能公司擎羽提出从柔性本体走向跨本体基础智能,延续任务与世界知识。
五大高校联手发榜!首份机器人三视角世界模型评测结果出炉,榜单持续更新中
五大高校联合发布首份机器人三视角世界模型评测榜单,持续更新中。